W poprzednim temacie "Klasyfikacja silników elektrycznych" wyjaśniłem różne typy szczotkowanego silnika prądu stałego (BDC), które jak na poniższym schemacie:

Dzisiaj wyjaśnię bezszczotkowy silnik prądu stałego (BLDC) i silniki indukcyjne PRĄDU PRZEMIENNEGO w następujący sposób.
Możesz przejrzeć następujące powiązane tematy do przeglądu i dobre obserwujące.
Podstawowe komponenty silników elektrycznych
2- Bezszczotkowe silniki prądu stałego
|
Bezszczotkowe silniki prądu stałego |

W silnikach szczotek prądu stałego komutator mechaniczny i związane z nim szczotki są problematyczne z kilku powodów, zgodnie z następującymi:
Zużycie szczotki występuje i dramatycznie wzrasta w środowisku niskociśnieniowym.
Iskry ze szczotek mogą powodować wybuchy, jeśli środowisko zawiera materiały wybuchowe.
Hałas RF ze szczotek może zakłócać działanie pobliskich telewizorów lub urządzeń elektronicznych itp.
Bezszczotkowe silniki prądu stałego (BLDC) są jednym z typów silników szybko zyskującym na popularności. Silniki BLDC są stosowane w branżach takich jak urządzenia, motoryzacja, lotnictwo, konsumenci, medycyna, sprzęt automatyki przemysłowej i oprzyrządowanie.
Jak sama nazwa wskazuje, silniki BLDC nie używają szczotek do komutacji; zamiast tego są one elektronicznie komutowane.
Silniki BLDC mają wiele zalet w porównaniu ze szczotkowanymi silnikami prądu stałego i silnikami indukcyjnymi, kilka z nich to:
Lepsza charakterystyka prędkości w porównaniu z momentem obrotowym.
Wysoka reakcja dynamiczna.
Wysoka wydajność.
Długa żywotność.
Bezgłośna praca.
Wyższe zakresy prędkości.
Ponadto stosunek momentu obrotowego dostarczanego do wielkości silnika jest wyższy, co czyni go przydatnym w aplikacjach, w których przestrzeń i waga są czynnikami krytycznymi.
Budowa
Silniki BLDC są rodzajem silnika synchronicznego. Oznacza to, że pole magnetyczne generowane przez stojan i pole magnetyczne generowane przez wirnik obracają się z tą samą częstotliwością.
Silniki BLDC są dostępne w konfiguracjach jednofazowych, 2-fazowych i 3-fazowych. Odpowiadając jego typowi, stojan ma taką samą liczbę uzwojeń. Spośród nich silniki 3-fazowe są najbardziej popularne i szeroko stosowane.
1- Stojan
|
Stojan silnika BLDC |

Stojan silnika BLDC składa się ze ułożonych w stos laminatów stalowych z uzwojeniami umieszczonymi w szczelinach, które są osiowo cięte wzdłuż wewnętrznego obwodu.
Większość silników BLDC ma trzy uzwojenia stojana połączone w gwiazdorski sposób. Każde z tych uzwojeń jest zbudowane z licznych cewek połączonych ze sobą, tworząc uzwojenie. Jedna lub więcej cewek jest umieszczonych w szczelinach i są one połączone ze sobą, aby uzyskać uzwojenie. Każde z tych uzwojeń jest rozmieszczone na obwodzie stojana, tworząc parzystą liczbę biegunów.
W zależności od możliwości zasilania sterującego można wybrać silnik o prawidłowym napięciu znamionowym stojana. Czterdzieści osiem woltów lub mniej silników napięciowych jest stosowanych w motoryzacji, robotyce, ruchach małych ramion i tak dalej. Silniki o napięciu znamionowym 100 V lub wyższym są stosowane w urządzeniach, automatyce i zastosowaniach przemysłowych.
2- Wirnik
|
Wirnik silnika BLDC |

Wirnik jest wykonany z magnesu trwałego i może różnić się od dwóch do ośmiu par biegunów z naprzemiennym biegunem północnym (N) i południowym (S).
|
Pozycje magnesów wirnika BLDC |
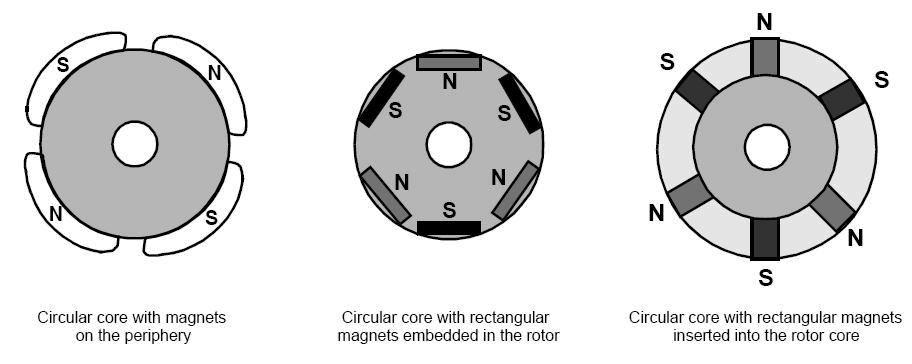
Na podstawie wymaganej gęstości pola magnetycznego w wirniku wybierany jest odpowiedni materiał magnetyczny do wykonania wirnika. Magnesy ferrytowe są tradycyjnie używane do produkcji magnesów trwałych.
3- Czujniki Halla
|
Czujniki Hala BLDC |
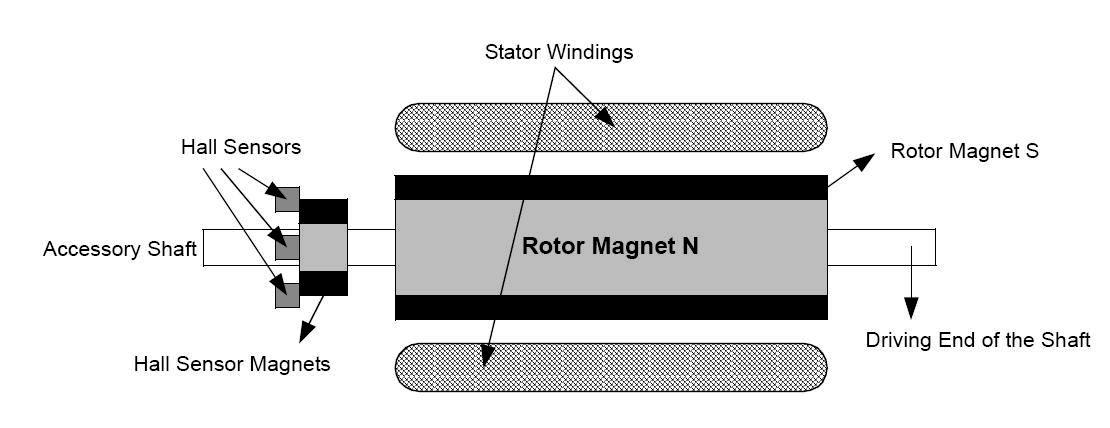
W przeciwieństwie do szczotkowanego silnika prądu stałego, komutacja silnika BLDC jest sterowana elektronicznie. Aby obrócić silnik BLDC, uzwojenia stojana powinny być zasilane w sekwencji. Ważne jest, aby znać położenie wirnika, aby zrozumieć, które uzwojenie będzie zasilane zgodnie z sekwencją energetyzującą. Położenie wirnika jest wykrywane za pomocą czujników Efektu Halla wbudowanych w stojan.
Większość silników BLDC ma trzy czujniki Halla wbudowane w stojan na niewijazdnym końcu silnika.
Za każdym razem, gdy bieguny magnetyczne wirnika przechodzą w pobliżu czujników Halla, dają wysoki lub niski sygnał, wskazując, że biegun N lub S przechodzi w pobliżu czujników. Na podstawie kombinacji tych trzech sygnałów czujnika Halla można określić dokładną sekwencję komutacji.
W oparciu o fizyczne położenie czujników Halla istnieją dwie wersje wyjścia. Czujniki Halla mogą być przesunięte względem siebie o 60° lub 120°. Na tej podstawie producent silnika określa sekwencję komutacji, którą należy przestrzegać podczas sterowania silnikiem.
Uwaga: Czujniki Halla wymagają zasilania. Napięcie może wynosić od 4 v do 24 v. Wymagany prąd może wynosić od 5 do 15 świnki.
Teoria działania
Każda sekwencja komutacji ma jedno z uzwojeń zasilanych do mocy dodatniej (prąd wchodzi do uzwojenia), drugie uzwojenie jest ujemne (prąd wychodzi z uzwojenia), a trzecie jest w stanie nienasyconym energią.
Moment obrotowy jest wytwarzany z powodu oddziaływania między polem magnetycznym generowanym przez cewki stojana a magnesami trwałymi wirnika.
Aby utrzymać silnik w ruchu, pole magnetyczne wytwarzane przez uzwojenia powinno zmieniać pozycję, gdy wirnik porusza się, aby dogonić pole stojana. To, co jest znane jako "sześciostopniowa komutacja" określa sekwencję energetyzowania uzwojeń.
W sześciostopniowej komutacji używane są tylko dwa z trzech bezszczotkowych uzwojeń silnika prądu stałego naraz. Kroki są równoważne 60 stopniom elektrycznym, więc sześć kroków wykonuje pełny, 360-stopniowy obrót. Jedna pełna pętla 360 stopni może kontrolować prąd, ponieważ istnieje tylko jedna ścieżka prądu. Sześciostopniowa komutacja jest zazwyczaj przydatna w aplikacjach wymagających dużych prędkości i częstotliwości komutacji. Sześciostopniowy bezszczotkowy silnik prądu stałego ma zwykle niższą wydajność momentu obrotowego niż silnik komutowany sinusoidą.
Typowe zastosowania silników BLDC
Możemy podzielić typ sterowania silnikiem BLDC na trzy główne typy:
Stałe obciążenie.
Różne obciążenia.
Aplikacje pozycjonujące.
1- Aplikacje ze stałymi obciążeniami:
Są to rodzaje zastosowań, w których zmienna prędkość jest ważniejsza niż utrzymanie dokładności prędkości przy ustawionej prędkości. Ponadto tempo przyspieszania i zwalniania nie zmienia się dynamicznie. W tego typu zastosowaniach obciążenie jest bezpośrednio sprzężone z wałem silnika.
Na przykład wentylatory, pompy i dmuchawy są objęte tego typu zastosowaniami. Aplikacje te wymagają tanich sterowników, głównie pracujących w pętli otwartej.
2- Aplikacje o zmiennych obciążeniach:
Są to rodzaje zastosowań, w których obciążenie silnika zmienia się w zakresie prędkości. Aplikacje te mogą wymagać szybkiej dokładności sterowania i dobrych reakcji dynamicznych.
Na przykład
Urządzenia gospodarstwa domowego: pralki, suszarki i sprężarki.
W motoryzacji sterowanie pompą paliwa, elektroniczny układ kierowniczy, sterowanie silnikiem i sterowanie pojazdem elektrycznym.
W przemyśle lotniczym istnieje kilka zastosowań, takich jak wirówki, pompy, sterowanie ramieniem robota, sterowanie żyroskopem i tak dalej.
Aplikacje te mogą korzystać z urządzeń sprzężenia zwrotnego prędkości i mogą działać w pętli półzamkniętej lub całkowicie zamkniętej.
3- Aplikacje pozycjonowania:
Większość zastosowań przemysłowych i automatyki należy do tej kategorii. Aplikacje w tej kategorii mają pewien rodzaj przeniesienia napędu, który może być mechanicznymi przekładniami lub paskami czasowymi lub prostym systemem napędzanym paskiem. W tych zastosowaniach ważna jest dynamiczna reakcja prędkości i momentu obrotowego. Ponadto aplikacje te mogą mieć częste odwrócenie kierunku obrotu.
Systemy te działają głównie w pętli zamkniętej.
Wreszcie, porównanie między szczotkowanym silnikiem prądu stałego (BDC) a bezszczotkowym silnikiem prądu stałego (BLDC) jest pokazane na poniższym obrazku.

Po drugie: Silniki prądu przemiennego
Silniki prądu przemiennego (AC) wykorzystują prąd elektryczny, który odwraca swój kierunek w regularnych odstępach czasu.
Główną zaletą silników prądu stałego w porównaniu z silnikami prądu przemiennego jest to, że prędkość jest trudniejsza do kontrolowania w przypadku silników prądu przemiennego. Aby to zrekompensować, silniki prądu przemiennego mogą być wyposażone w napędy o zmiennej częstotliwości, ale ulepszona regulacja prędkości łączy się z obniżoną jakością mocy.
Rodzaje silników prądu przemiennego:

Silniki prądu przemiennego w powszechnym użyciu można dziś podzielić na dwie szerokie kategorie:
Silniki indukcyjne (asynchroniczne).
Silniki synchroniczne.
Silniki liniowe.
Te dwa typy silników różnią się sposobem dostarczania wzbudzenia pola wirnika w następujący sposób:
W przypadku silników indukcyjnych nie ma zewnętrznego wzbudzenia wirnika, a zamiast tego prąd jest indukowany do uzwojeń wirnika z powodu wirującego pola magnetycznego stojana.
W przypadku silników synchronicznych do uzwojeń wirnika stosuje się wzbudzenie pola. Ta różnica w wzbudzeniu pola prowadzi do różnic w charakterystyce silnika, co z kolei prowadzi do różnych wymagań dotyczących ochrony i sterowania dla każdego typu silnika.
1- Silnik indukcyjny
Silniki indukcyjne są najczęstszymi silnikami stosowanymi do różnych urządzeń w przemyśle.
Silnik indukcyjny: Tak zwany, ponieważ napięcie jest indukowane w wirniku (a więc nie ma potrzeby stosowania szczotek), ale aby tak się stało, obrót niż wirnik musi przy niższej prędkości pola magnetycznego, aby umożliwić istnienie indukowanego napięcia.
Dlatego potrzebny jest nowy termin do opisania silnika indukcyjnego, którym jest poślizg.
Poślizg:
Moment napędowy może istnieć tylko wtedy, gdy w pierścieniu cieniującym występuje prąd indukowany. Jest on określony przez prąd w pierścieniu i może istnieć tylko wtedy, gdy występuje zmiana strumienia w pierścieniu. Dlatego musi istnieć różnica prędkości w pierścieniu cieniującym i polu obrotowym. To dlatego silnik elektryczny działający na zasadę opisaną powyżej nazywany jest "silnikiem asynchronicznym".
Różnica między prędkością synchroniczną (Ns) a prędkością pierścienia cieniującego (N) nazywana jest "poślizgiem" (s) i jest wyrażana jako procent prędkości synchronicznych.
S= (Nsyn – Nm)/ Nsyn
Gdzie jest poślizg? Poślizg jest jedną z najważniejszych zmiennych w sterowaniu i eksploatacji maszyn indukcyjnych.
s = 0: jeżeli wirnik pracuje z prędkością synchroniczną.
s = 1: jeśli wirnik jest nieruchomy.
s jest –ve: jeśli wirnik pracuje z prędkością powyżej prędkości synchronicznych.
s jest +ve: jeżeli wirnik pracuje z prędkością poniżej prędkości synchronicznej.
Zalety:
Prosta konstrukcja, wytrzymała, tania, łatwa konserwacja.
Szeroki zakres mocy znamionowych: ułamkowa moc do 10 MW.
Działaj zasadniczo ze stałą prędkością od braku obciążenia do pełnego obciążenia.
Jego prędkość zależy od częstotliwości źródła zasilania.
Najpopularniejszy silnik dziś w zakresie niskiej i średniej mocy.
Bardzo solidny w budowie.
Zastąpiły silniki prądu stałego w obszarach, w których tradycyjne silniki prądu stałego nie mogą być używane, takich jak środowiska górnicze lub wybuchowe dwóch typów w zależności od konstrukcji silnika; Klatka wiewiórki lub pierścień ślizgowy.
Wady:
Nie jest łatwo mieć zmienną regulację prędkości.
Wymaga napędu energoelektronicznego o zmiennej częstotliwości dla optymalnej kontroli prędkości.
Większość z nich działa z opóźniającym się współczynnikiem mocy.
Zasada działania:
Stojan jest zwykle podłączony do sieci, a zatem stojan jest namagnesowany.
Pole magnetyczne stojana przecina uzwojenia wirnika i wytwarza indukowane napięcie w uzwojeniach wirnika.
Ponieważ uzwojenia wirnika są zwarte, zarówno dla klatki wiewiórki, jak i wirnika nawiniętego, oraz indukowane przepływy prądu w uzwojeniach wirnika.
Prąd wirnika wytwarza kolejne pole magnetyczne.
Moment obrotowy powstaje w wyniku oddziaływania tych dwóch pól magnetycznych.
Budowa:
Silnik indukcyjny ma dwie główne części
1- Stojan
|
Stojan silnika indukcyjnego |

Jest to nieruchoma część silnika. Korpus z żeliwa lub stopu lekkiego mieści pierścień cienkich płyt ze stali krzemowej (około 0,5 mm grubości). Płyty są izolowane od siebie przez utlenianie lub lakier izolacyjny. "Laminowanie" obwodu magnetycznego zmniejsza straty spowodowane histerezą i prądami obrotowymi.
Płyty mają nacięcie na uzwojenia stojana, które wytwarzają wirujące pole, aby zmieścić się w nich (trzy uzwojenia dla silnika 3-fazowego). Każde uzwojenie składa się z kilku cewek. Sposób łączenia cewek określa liczbę par biegunów na silniku, a tym samym prędkość obrotową.
2- Wirnik
Jest to ruchoma część silnika. Podobnie jak obwód magnetyczny stojana, składa się ze ułożonych w stos płyt izolowanych od siebie i tworzących cylinder kluczowany do wału silnika.
Rodzaje silników indukcyjnych
|
Rodzaje silników indukcyjnych |

Silniki indukcyjne są klasyfikowane zgodnie z typem wirnika w następujący sposób:
A- Rotor Klatkowy Wiewiórki:

|
Rotor klatkowy wiewiórki |

Składa się z grubych prętów przewodujących osadzonych w równoległych szczelinach. Pręty te są zwarte na obu końcach za pomocą pierścieni zwarciowych.
B- Wirnik nawinięty:

|
Nawinięty wirnik |

Ma trójfazowe, dwuwarstwowe, rozproszone uzwojenie. Jest nawinięty na tyle biegunów, co stojan. Trzy fazy są okablowane wewnętrznie, a pozostałe końce są połączone z pierścieniami ślizgowymi zamontowanymi na wale z osadzonymi na nich szczotkami.
Każdy z dwóch powyższych typów silników indukcyjnych można podzielić na dwie główne grupy w następujący sposób:
I- Jednofazowe silniki indukcyjne:
Mają one tylko jedno uzwojenie stojana, działają z zasilaniem jednofazowym, mają wirnik klatki wiewiórki i wymagają urządzenia do uruchomienia silnika. Jest to zdecydowanie najczęstszy typ silnika stosowany w urządzeniach gospodarstwa domowego, takich jak wentylatory, pralki i suszarki do ubrań, a także do zastosowań o mocy do 3 do 4 koni mechanicznych.
Jednofazowe silniki indukcyjne są również wyposażone w wirnik nawinięty, który ma doskonałą charakterystykę rozruchu i przyspieszania, i są idealne dla operatorów wartości, zastosowań silników rolniczych, wciągników, maszyn do konserwacji podłóg, sprężarek powietrza, sprzętu pralniczego i sprzętu górniczego.
II- Trójfazowe silniki indukcyjne:
Wirujące pole magnetyczne jest wytwarzane przez zrównoważone zasilanie trójfazowe. Silniki te mają duże możliwości mocy, mogą mieć klatkę wiewiórki lub nawinięte wirniki (chociaż 90% ma wirnik klatki wiewiórki) i są samoczynnie uruchamiane. Szacuje się, że około 70% silników w przemyśle jest tego typu, są stosowane na przykład w pompach, sprężarkach, przenośnikach taśmowych, sieciach elektrycznych o dużej wytrzymałości i szlifierkach. Są one dostępne w 1/3 do setek koni mechanicznych.
Zobaczmy teraz pierwszą klasyfikację silników indukcyjnych opartą na powyższych typach:
1- Jednofazowy, klatka wiewiórki, silnik indukcyjny:
Ta kategoria ma wiele typów, jak pokazano na poniższym obrazku.

A- Silniki indukcyjne z zacienionym biegunem
Zasada budowy i działania:
|
Silniki indukcyjne z zacienionym biegunem |

Silniki z zacienionymi biegunami mają tylko jedno uzwojenie główne i nie mają uzwojenia rozruchowego. Rozpoczęcie odbywa się przy użyciu konstrukcji, która otacza ciągłą miedzianą pętlę wokół niewielkiej części każdego ze słupów silnika. To "zacienia" tę część bieguna, powodując, że pole magnetyczne w zacienionym obszarze pozostaje w tyle za polem w niezacienionym obszarze. Reakcja dwóch pól sprawia, że wał obraca się.
Zalety:
Ponieważ silnik z zacienionym biegunem nie ma uzwojenia rozruchowego, przełącznika rozruchowego lub kondensatora, jest elektryczny prosty i niedrogi.
Prędkość może być kontrolowana jedynie przez zmienne napięcie lub przez uzwojenie wielo stuknięciowe.
Mechanicznie konstrukcja silnika z zacienionym biegunem umożliwia produkcję na dużą skalę.
Są one zwykle uważane za "jednorazowe" silniki, co oznacza, że są znacznie tańsze w wymianie niż w naprawie.
Wady:
Jego niski moment rozruchowy wynosi zazwyczaj od 25% do 75% znamionowego momentu obrotowego.
Jest to silnik o wysokim poślizgu o prędkości pracy od 7% do 10% poniżej prędkości synchronicznej.
Ogólnie rzecz biorąc, sprawność tego typu silnika jest bardzo niska (poniżej 20%).
Aplikacji:
Niski koszt początkowy pasuje do silników z zacienionymi biegunami do zastosowań o niskiej mocy lub lekkiej pracy. Być może ich największe zastosowanie znajduje się w wentylatorach wielobieżnych do użytku domowego. Jednak niski moment obrotowy, niska wydajność i mniej wytrzymałe cechy mechaniczne sprawiają, że silniki z zacienionymi biegunami są niepraktyczne w większości zastosowań przemysłowych lub komercyjnych, gdzie normą są wyższe prędkości cyklu lub ciągła praca.
W następnym temacie będę kontynuował wyjaśnianie innych typów jednofazowego, wiewiórczego silnika indukcyjnego klatki. Więc proszę, kontynuuj.